
Understanding nodes:理解节点(nodes)
文章目录
- 背景
- 1. ROS 2 graph(ROS 2 图)
- 2. ROS 2 中的节点
- 1. ros2 run 命令
- 2. ros2 node list 命令
- 2.1 重映射(Remapping)
- 3. ros2 node info 命令
参考官方文档: Understanding nodes
背景
1. ROS 2 graph(ROS 2 图)
在接下来的几个教程中,你将学习一系列ROS 2的核心概念,这些概念构成了所谓的 “ROS(2)图”。
ROS图是一个由ROS 2元素组成的网络,在同一时间一起处理数据。它包括所有的可执行文件和它们之间的联系,如果你把它们全部映射出来并加以可视化的话。
2. ROS 2 中的节点
ROS中的每个节点应该负责一个单一的、模块的目的(例如,一个节点负责控制车轮马达,一个节点负责控制激光测距仪,等等)。每个节点可以通过(Topic)主题、(Service)服务、(Action)行动或(Parameters)参数向其他节点发送和接收数据。
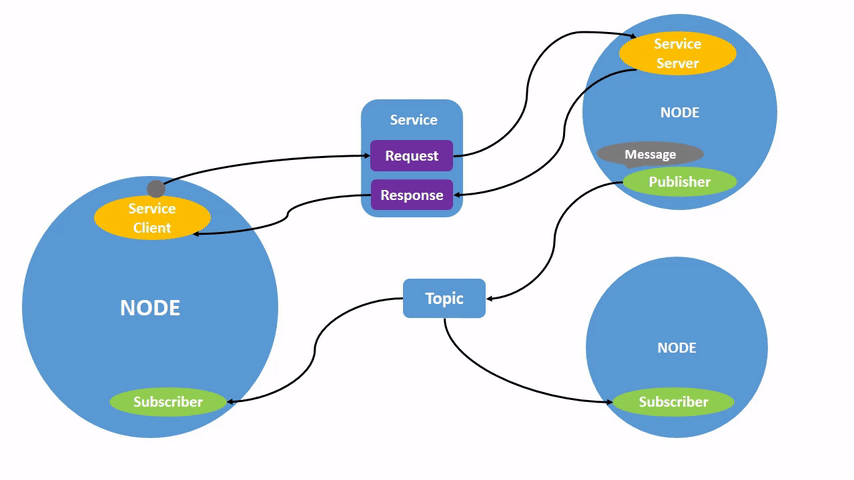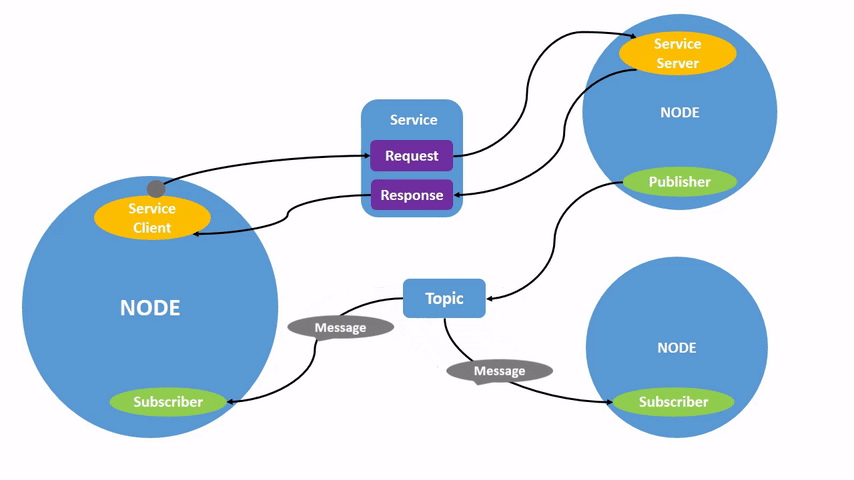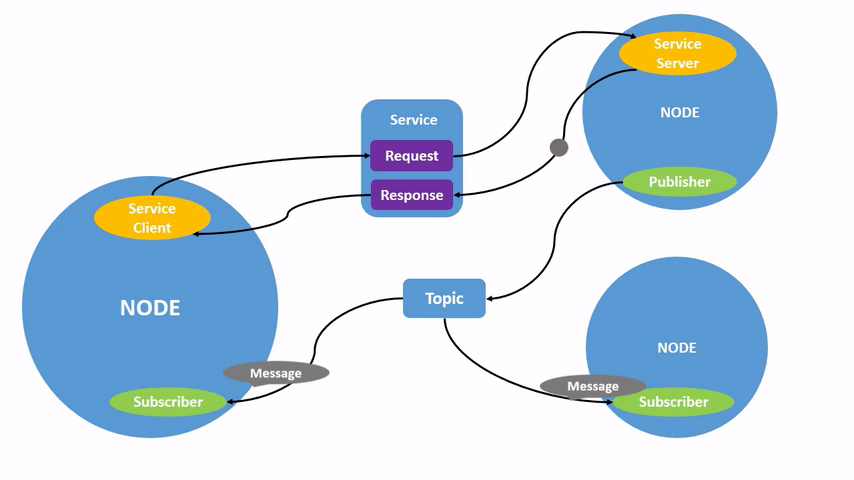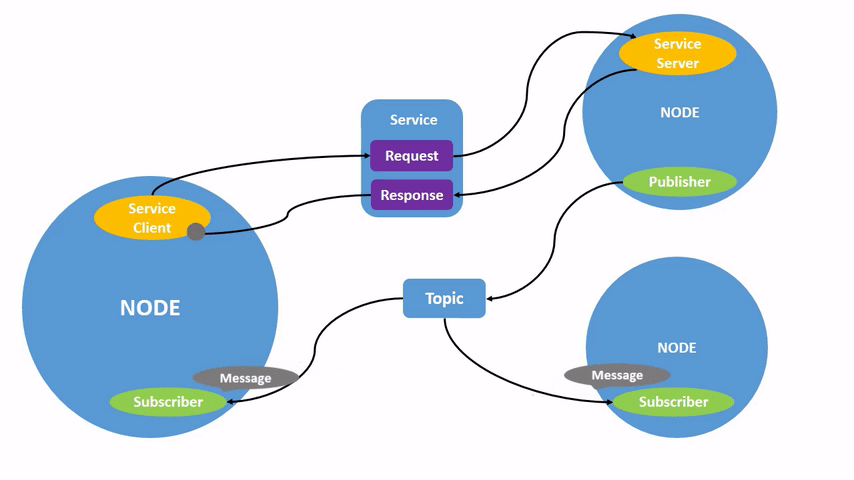
一个完整的机器人系统是由许多节点协同工作组成的。在ROS 2中,一个可执行文件(C++程序、Python程序等)可以包含一个或多个节点。
1. ros2 run 命令
ros2 run命令从一个软件包中启动一个可执行文件。
ros2 run
要运行turtlesim,打开一个新的终端,并输入以下命令。
ros2 run turtlesim turtlesim_node
正如你在上一个教程(使用 turtlesim 和 rqt)中看到的那样,海龟模拟窗口将打开。在这条命令中,软件包的名称是turtlesim,可执行文件的名称是turtlesim_node。
然而,我们仍然不知道节点的名称。你可以通过使用这条命令找到节点名称。
ros2 node list
2. ros2 node list 命令
ros2 node list 将显示所有运行中的节点的名字。当你想与某个节点进行交互时,或者当你有一个运行着许多节点的系统,需要跟踪它们时,这一点特别有用。
当turtlesim在另一个终端中运行时,打开一个新的终端,并输入以下命令:
ros2 node list
终端将返回节点名称:
/turtlesim
打开另一个新终端,用命令启动teleop节点:
ros2 run turtlesim turtle_teleop_key
返回到你运行ros2 node list的终端,再次运行它。现在你会看到两个活动节点的名字。
/turtlesim
/teleop_turtle
2.1 重映射(Remapping)
重映射允许你将默认的节点属性,如节点名称、主题名称、服务名称等,重新设置为自定义值。在上一个教程中,你在turtle_teleop_key上使用重映射来改变被控制的默认乌龟。
现在,让我们重新设置我们的/turtlesim节点的名称。在一个新的终端,运行以下命令:
ros2 run turtlesim turtlesim_node --ros-args --remap __node:=my_turtle
现在如果你回到运行ros2 node list的终端,并再次运行它,你会看到三个节点名称。
/my_turtle
/turtlesim
/teleop_turtle
3. ros2 node info 命令
当你知道了节点的名字,你可以通过这条命令查看关于它们的更多信息。
ros2 node info
例如查看刚才在步骤2.1中打开的节点my_turtle,运行以下命令:
ros2 node info /my_turtle
ros2 node info 返回一个与该节点交互的订阅者(subscribers)、发布者(publishers)、服务(services)和行动(actions)(ROS图连接)的列表。输出应该是这样的:
/my_turtle
Subscribers:
/parameter_events: rcl_interfaces/msg/ParameterEvent
/turtle1/cmd_vel: geometry_msgs/msg/Twist
Publishers:
/parameter_events: rcl_interfaces/msg/ParameterEvent
/rosout: rcl_interfaces/msg/Log
/turtle1/color_sensor: turtlesim/msg/Color
/turtle1/pose: turtlesim/msg/Pose
Service Servers:
/clear: std_srvs/srv/Empty
/kill: turtlesim/srv/Kill
/my_turtle/describe_parameters: rcl_interfaces/srv/DescribeParameters
/my_turtle/get_parameter_types: rcl_interfaces/srv/GetParameterTypes
/my_turtle/get_parameters: rcl_interfaces/srv/GetParameters
/my_turtle/list_parameters: rcl_interfaces/srv/ListParameters
/my_turtle/set_parameters: rcl_interfaces/srv/SetParameters
/my_turtle/set_parameters_atomically: rcl_interfaces/srv/SetParametersAtomically
/reset: std_srvs/srv/Empty
/spawn: turtlesim/srv/Spawn
/turtle1/set_pen: turtlesim/srv/SetPen
/turtle1/teleport_absolute: turtlesim/srv/TeleportAbsolute
/turtle1/teleport_relative: turtlesim/srv/TeleportRelative
Service Clients:
Action Servers:
/turtle1/rotate_absolute: turtlesim/action/RotateAbsolute
Action Clients:
现在试着在/teleop_turtle节点上运行同样的命令,看看它的连接与my_turtle有什么不同。
ros2 node info /teleop_turtle
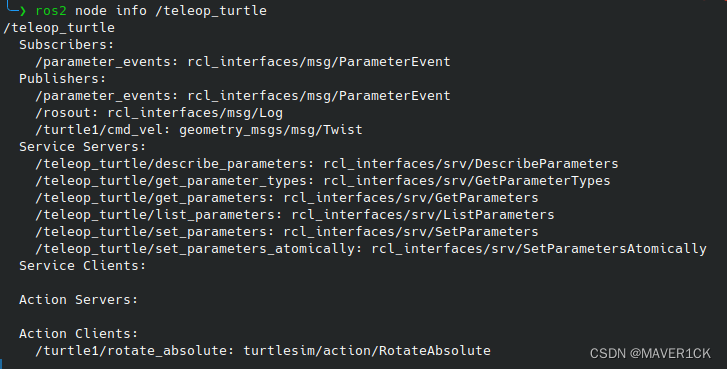
你将在接下来的教程中学习更多关于ROS图连接的概念,包括消息(message)类型。
现在你已经了解了ROS 2中的节点,你可以继续学习话题(Topic)教程了。话题是连接节点的通信类型之一。
上一篇:【算法题】2288. 价格减免
下一篇:企业电子招投标系统之首页设计